Механизм пересадки является основной рабочей частью рисоуборочной машины и состоит из пересадочного устройства, его приводного механизма и механизма управления траекторией. Под управлением приводного механизма и механизма управления траекторией извлекатель рассады отделяет определенное количество саженцев из рассадного ящика и вставляет их в почву по заданной траектории, после чего возвращается в исходное положение для начала следующего цикла. По движению рассады различают два типа: вертикальное и горизонтальное.
①Горизонтальный пересадочный механизм имеет зажим для рассады, подходящий для выдергивания и посадки рассады, и режущий коготь для захвата и посадки рассады с почвой; эти два элемента можно менять местами по мере необходимости. Зажим для рисовой рассады состоит из подвижного и неподвижного зажимов. Срезание и укладка рисовой рассады осуществляется путем захвата кусочков рисовой рассады, чтобы рассада с почвой могла быть плавно извлечена из когтей.
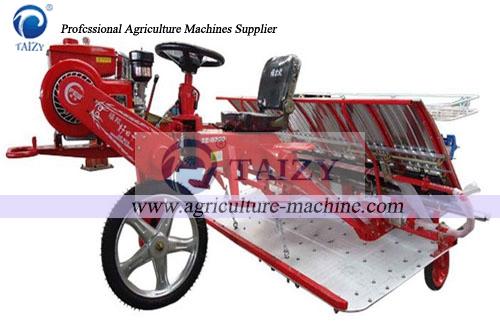
②Вертикальный пересадочный механизм имеет гребенчатые когти, подходящие для выдергивания и посадки рассады, гребенчатые когти, подходящие для переноски и посадки рассады с почвой, или палочковидные когти. В процессе отделения рисовой рассады гребенчатый коготь может различать саженцы. Когда палочковидный коготь вставляется в рассаду с почвой, рассада с почвой выталкивается наружу.
Определенное количество рисоуборочных машин расположено на рядах рисовой рассады (или рисовых саженцев) с заданными интервалами. В ротационной вертикальной рисоуборочной машине имеется от 2 до 4 рядов когтей для рисовой рассады, которые соединены с поворотным рычагом вращающегося паза, совершающим круговое движение. В качающейся рисоуборочной машине обычно один ряд когтей для рассады шарнирно соединен с качающимся рычагом для возвратно-поступательного качания, или же захват для рассады может быть установлен непосредственно на группе кривошипно-шатунных механизмов для группового привода. В большинстве рисоуборочных машин траектория движения рисоуборочной машины контролируется механизмом управления в дополнение к приводному механизму. К часто используемым механизмам управления траекторией относятся направляющий канал, ползун, кулачок, планетарная передача и четырехзвенный механизм, которые комбинируются с различными приводными механизмами для образования различных типов механизмов пересадки рассады.